-
E-mail
1173947150@qq.com
-
Telefone
13588791425
-
Endereço
Quarto 1505, Edifício 10, Vale do Canal de Serpente, Distrito de Arco, Hangzhou
Hangzhou Langjie Measurement and Control Technology Development Co., Ltd
Guia de depuração de campo para servocontroladores dinâmicos
Datas:2025-11-26Leia:0
Servo controlador dinâmicoÉ a unidade de controle principal do equipamento de automação industrial, cuja qualidade de depuração determina diretamente a precisão do funcionamento do motor e a estabilidade do sistema. A depuração de campo deve seguir o princípio de "segurança em primeiro lugar, passo a passo", da inspeção de hardware, configuração de parâmetros à validação funcional para formar um loop fechado, para garantir que o controlador e o motor, a carga coincidem com precisão e atendam às necessidades de velocidade e controle de posição da linha de produção.
Preparação pré-depuração: construir uma base de segurança e hardware. Primeiro, certifique-se de que a tensão de alimentação do controlador corresponde à tensão nominal do motor (por exemplo, um servomotor de 220V corresponde à entrada do controlador de 220V), detecte o isolamento da linha de alimentação com um multimetro para evitar o risco de curto-circuito. Em segundo lugar, verifique a ligação do motor e do controlador - a linha de sinal do codificador precisa distinguir a fase A, B e Z, a linha de potência garante que a sequência de fases U, V e W seja correta, e o torque de fixação do terminal de ligação está em conformidade com as especificações (geralmente 0,8-1,2 N · m) para evitar que a operação cause anomalias. Finalmente, conecte o software de depuração para estabelecer uma conexão de comunicação entre o controlador e o computador (comunicação Ethernet ou RS485 recomendada).
Configuração de parâmetros principais: adaptação do controlador ao motor. O primeiro passo para a auto-integração dos parâmetros do motor, no modo de "sintonia automática" do controlador, o sistema reconhece automaticamente o modelo do motor, a velocidade nominal, a resistência do armação e outros parâmetros básicos para gerar um modelo de controle adaptado, se a auto-integração falhar, é necessário inserir manualmente os parâmetros da placa do motor (como a corrente nominal, o fator de potência). O segundo passo é configurar o modo de controle, o modo de controle de posição precisa definir a relação de engrenagens eletrônicas (correspondendo à resolução do codificador do motor e às instruções de pulso de carga), o modo de controle de velocidade precisa definir a fonte de instruções de velocidade (analogue ou comunicação) e os valores de limite de velocidade, o modo de controle de torque deve predefinir o torque máximo de saída para evitar sobrecarga.
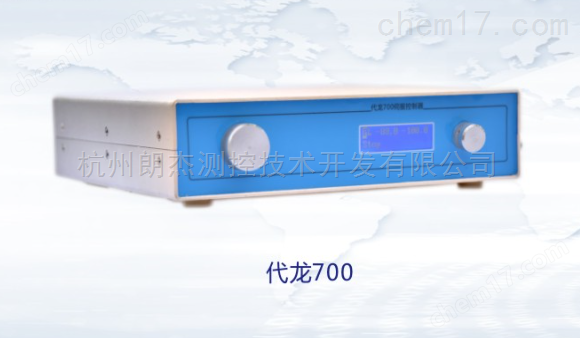
Otimização dinâmica do desempenho: maior precisão e estabilidade operacional. Monitorar a curva de funcionamento do motor através do software de depuração, se ocorrer um tremor de arranque, é necessário aumentar o ganho proporcional do anel de posição (parâmetro P) e reduzir o tempo de integração (parâmetro I); Se houver sobreregulação, é o contrário. A otimização do anel de velocidade requer um ajuste focado do ganho proporcional e do ganho diferencial (parâmetro D) para garantir uma transição suave do motor da velocidade estática para a velocidade nominal sem flutuações de velocidade. Para equipamentos de alta precisão (como máquinas-ferramentas CNC), a função de "controle de alimentação" deve ser ativada para compensar o efeito da inércia de carga na precisão da posição, permitindo que o erro de posicionamento seja controlado dentro de ± 0,01 mm.
Verificação funcional e testes de segurança: simulação de testes reais. Na fase de teste de carga vazia, o motor funciona no modo de posição, velocidade e torque, verificando a consistência da velocidade de rotação com a velocidade real (calibrada com o tachometro), confirmando que a comutação inversa positiva não tem cartões. O teste de carga requer acesso à carga de produção real, simular a carga máxima durante 30 minutos, monitorar a corrente de saída do controlador e a temperatura do motor (normal ≤60K) para garantir que não haja alarme de sobrecarga. Os testes de segurança se concentram na validação da função de parada de emergência - após o desencadeamento do sinal de parada de emergência, o motor deve parar dentro de 100 ms.Servo controlador dinâmicoCorte a saída e bloqueie para evitar iniciações inesperadas.
Fim da depuração: parâmetros salvos e registro do documento. Após a configuração de todos os parâmetros, execute a operação "Salvar parâmetros" (alguns controladores precisam ser salvos fora de energia) para evitar a perda de parâmetros. Registre dados de depuração, incluindo modelos de motores, tabelas de parâmetros de controladores, capturas de tela de curvas operacionais e métodos de tratamento de anomalias, para formar relatórios de depuração. Finalmente, realiza a limpeza no local, organiza a ligação e marca o número da linha para garantir a manutenção subsequente. Nota: durante o processo de depuração, se houver um alarme do controlador (como sobrecorrente, sobretensão), deve ser imediatamente resolvido o tempo de inatividade, priorizar a verificação do bloqueio do cartão de carga, erros de configuração de parâmetros e outros problemas, para evitar a operação forçada do equipamento danificado.