-
E-mail
406909520@qq.com
-
Telefone
17312275363
-
Endereço
Base da sede de Mingfa Kechang, No. 5, North Road, Pudong, Distrito de Pukou, Nanjing
Nanjing Weixin Space Information Technology Co., Ltd
Carga seca | Princípio de funcionamento e âmbito de aplicação de sistemas de profundização de feixes múltiplos em águas profundas
Datas:2025-11-27Leia:0
Sistema de profundidade de múltiplos feixes de água profundaÉ uma tecnologia de topografia do fundo marinho de alta resolução que fornece acesso rápido a dados topográficos do fundo marinho de alta precisão e totalmente cobertos, emitindo ondas sonoras de amplo setor e recebendo ecos de vários caminhos. Em comparação com a medição de profundidade de feixe único tradicional (que só pode obter profundidade de ponto discreto ao longo da linha de trajetória), a vantagem principal de feixes múltiplos é:Medição sincronizada "em faixa"É especialmente adequado para exploração de profundidades em terrenos complexos e amplos. A seguir, explicamos o princípio de funcionamento e o âmbito de aplicação.
Princípio de funcionamento: da emissão de ondas sonoras à reversão do terreno
O núcleo do sistema de profundização de feixes múltiplos é a conversão de um único impulso de emissão em vários feixes estreitos que cobrem um determinado setor através da "tecnologia de formação de feixe + transductor de energia de matriz", e a profundidade e a posição de cada pegada de feixe são calculados por meio do retardo e da intensidade do eco, e, finalmente, são montados em um terreno submarino contínuo. Seu fluxo de trabalho pode ser dividido nos seguintes pontos-chave:
1. Composição do hardware
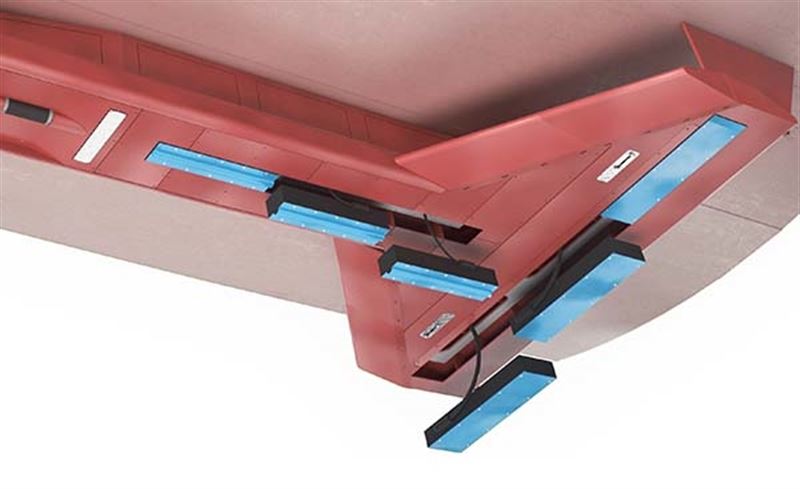
O sistema é principalmenteArray de conversores, unidade de captação de dados, sensor de movimento (postura/posicionamento), software de processamentoQuatro partes:
Array de conversoresNormalmente instalado no fundo do navio ou reboque, com funções de lançamento e recepção integradas. O lançador é responsável pela emissão de ondas sonoras de alta frequência para o fundo do mar (a frequência é ajustada com a profundidade da água, as águas profundas são frequentemente usadas em 12kHz ~ 50kHz); A matriz de recepção é composta por dezenas a centenas de matrizes usadas para receber os ecos dos reflexos do fundo marinho.
Sensores de movimentoInclui o GNSS (Global Navigation Satellite System) para fornecer a posição absoluta, a unidade de medição de inércia (IMU) para monitorar a posição do casco (oscilação horizontal, oscilação vertical, afundamento) e a medição de velocidade auxiliar do perfil de velocidade Doppler acústico (ADCP) para garantir a precisão do posicionamento no espaço de dados.
Unidade de processamento de dadosCapture sinais sonoros, gestos e dados de localização em tempo real e genere nuvens de pontos profundos de água por meio de algoritmos.
2. Fluxo de trabalho principal
Emissão de ondas sonoras e formação de feixesO transductor emite um pulso de onda sonora de um amplo setor (por exemplo, 120° a 160°) (“feixe de caneta” ou “feixe de setor”). A matriz de recepção passaTecnologia de matriz de fase(Controle a diferença de fase de cada matriz) divide o eco do setor amplo em dezenas a milhares de feixes estreitos (resolução angular de até 0,1 ° ~ 1 °), cobrindo setores de recepção simétricos ao setor de emissão (por exemplo, 150 ° × 150 °).
Detecção de eco e cálculo de profundidadeA demora do eco (Δt) de cada feixe corresponde ao tempo em que as ondas sonoras viajam para o fundo do mar, em combinação com o Perfil de Velocidade Sonora (SVP), que requer medições antecipadas ou sincronizadas da temperatura, salinidade e pressão da água do mar para corrigir a velocidade sonora, para calcular a profundidade da pegada do feixe:
D=2c・Δt + correção de desvio de postura/instalação
C é a velocidade do som e Δt é o atraso do eco.
Correção de posição e posturaDevido aos erros de localização do GNSS durante a navegação do casco, a posição horizontal (X, Y) e a profundidade vertical (Z) da pegada do feixe precisam ser corrigidos dinâmicamente através dos dados da IMU para garantir a precisão do emparelhamento topográfico.
Fixação de faixas e desenhosAs pegadas de feixes de viagens consecutivas são ordenadas por hora / localização, eliminando pontos de ruído (por exemplo, populações de peixes, interferências de bolhas) e, finalmente, gerando um DEM (modelo de altitude digital) de alta resolução do fundo marinho ou um mapa topográfico tridimensional.
A peculiaridade da cena de águas profundas
Em águas profundas (geralmente > 1.000 m, ou até mais de 10.000 m), vários feixes enfrentamForte atenuação sonora, longo tempo de propagação e ruído ambiental complexoComo resultado, o design do sistema precisa ser otimizado para:
Emissão de baixa frequênciaA água profunda escolhe ondas sonoras de baixa frequência (como 12kHz ~ 30kHz) para reduzir a atenuação (a energia sonora é inversamente proporcional ao quadrado da frequência) para garantir que o eco possa ser recebido efetivamente.
Lançamento de alta potênciaAumentar a potência de emissão (de quilowatts a dezenas de quilowatts) para compensar a perda de energia sonora em transmissão a longas distâncias.
Correção de velocidade sonora de alta precisãoA velocidade do som no mar profundo é significativamente afetada pela temperatura, salinidade e estratificação vertical (por exemplo, salto térmico, salto salino), e é necessário medir em tempo real pelo SVP ou CTD (profundímetro de sal térmico) para evitar erros de profundidade causados pela curvatura da linha sonora (erros de profundidade podem chegar a vários metros).
Remolque ou AUVPara evitar inconvenientes (por exemplo, potência, estabilidade) das plataformas de casco em operações em profundidade do mar, os feixes múltiplos são frequentemente integrados em robôs subaquáticos autônomos (AUV), mergulhadores não tripulados (ROV) ou reboques dedicados para permitir a detecção flexível.
Ámbito de aplicação: da ciência marinha à prática de engenharia
O sistema de profundização de feixe múltiplo é o "olho" da exploração do mar profundo e é amplamente utilizado em áreas como desenvolvimento de recursos marinhos, pesquisa científica e segurança de defesa nacional:
1. Geologia Marinha e Ciências da Terra
Mapeamento do terreno submarinoMapear microtopografia como montanhas, fossas, dorsais oceânicos e hidrotermais para revelar processos geológicos como movimentos de placas (como cunhas de proliferação de zonas de submersão) e atividades vulcânicas (como cadeias vulcânicas no fundo do oceano). Por exemplo, o uso de feixes múltiplos para descobrir o fundo ultraprofundo da Fossa das Marianas ou fornecer uma base topográfica para a seleção de locais de perfuração do IODP.
Análise do ambiente de sedimentoIdentificação de tipos de sedimentos (turbulência, etc.) e registros climáticos antigos através de microtopografia do fundo marinho (por exemplo, ondas de areia, tanques de lavagem, vulcões de lama) para ajudar a reconstruir o ambiente marinho antigo.
2. Exploração e Desenvolvimento de Recursos Marinhos
Pesquisa de recursos de petróleo e gásDetectar as bordas da plataforma continental, recessões da bacia e outras estruturas (como falhas, dobras), cercar a cobertura e o espaço de armazenamento dos reservatórios de petróleo e gás; Monitore o terreno da plataforma de perfuração para garantir a segurança operacional.
Avaliação de recursos mineraisIdentificar as áreas de distribuição de nódulos polimetálicos, crostas ricas em cobalto e depósitos de sulfeto hidrotermal (por exemplo, a área de Clarion-Clipperton no Pacífico) e avaliar as reservas de recursos.
Desenvolvimento de Energias RenováveisPlanejar o local de base de parques eólicos offshore (evitar fossas e penhascos íngremes), monitorar o terreno de rotação de cabos submarinos / oleodutos para reduzir o risco de lavagem.
3. Engenharia Marinha e Monitoramento Ambiental
Construção de vias marítimas e portosMapeamento de águas portuárias, recifes e praias rasas em vias marítimas (por exemplo, vias de águas profundas) para garantir a segurança da navegação de navios grandes; Monitoramento das mudanças de terreno após a dragagem.
Manutenção de tubos submarinos/cabos ópticosDetermine o estado de tubulação nu, suspenso ou enterrado (identificação de mutações topográficas por meio de feixes múltiplos) para evitar acidentes de ruptura.
Alerta precoce de desastresMonitorar deslizamentos no fundo do mar (como a desestabilização da inclinação continental) e o terreno da área de origem do tsunami (como a espinha do tsunami) e avaliar suas potenciais ameaças à costa.
4. Defesa e Segurança
Detecção de alvos submarinosAumentar a busca de submarinos, naufrágios ou minas desamparadas para melhorar a precisão de localização através da correspondência de terreno.
Garantia de terreno militarFornecer dados topográficos de alta precisão para navegação oculta de submarinos e localização de aterrisso.
Resumo
Sistema de profundidade de múltiplos feixes de água profundaAtravés da rota tecnológica "emissão de setor amplo - recepção de feixes múltiplos - fusão de dados de múltiplas fontes", o mapeamento eficiente e de alta precisão do terreno marinho profundo é alcançado como ferramenta para a detecção oceânica moderna. Com a miniaturização das plataformas AUV/ROV e a introdução de algoritmos de IA (como supressão automática de ruído, extração de características topográficas), seu valor em pesquisas científicas e aplicações de engenharia em profundidade será ainda mais destacado.